
1.1.1.2.2. PARTdesigner 1.1.1.2.2.6. Relation de régularité
entre deux translations/rotations |  |
| Précédent | Suivant |
Dans le configurateur, les fonctions cinématiques des sous-ensembles ont été étendues, de sorte qu’il est désormais possible de combiner plusieurs mouvements entre eux, ce qui permet de faire en sorte que certains composants, par exemple les deux mâchoires d’un préhenseur, ne se déplacent pas l’un après l’autre, mais de manière synchronisée.
Cette fonctionnalité permet, pour la première fois, de définir des dépendances de mouvement complexes, basées sur des formules, entre les translations et les rotations au sein des assemblages, et améliore considérablement, en particulier, la représentation et la simulation des assemblages mobiles.
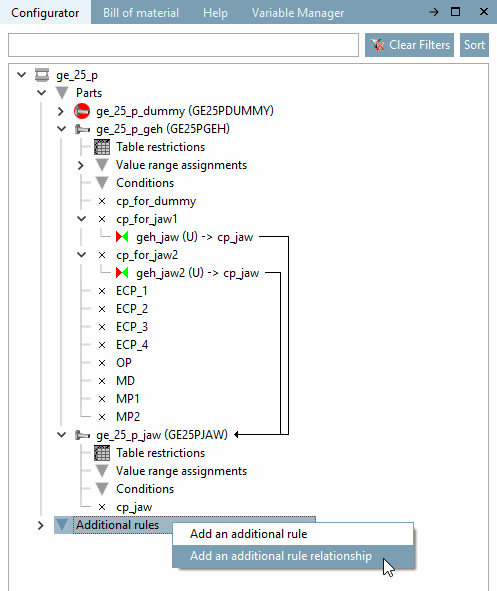
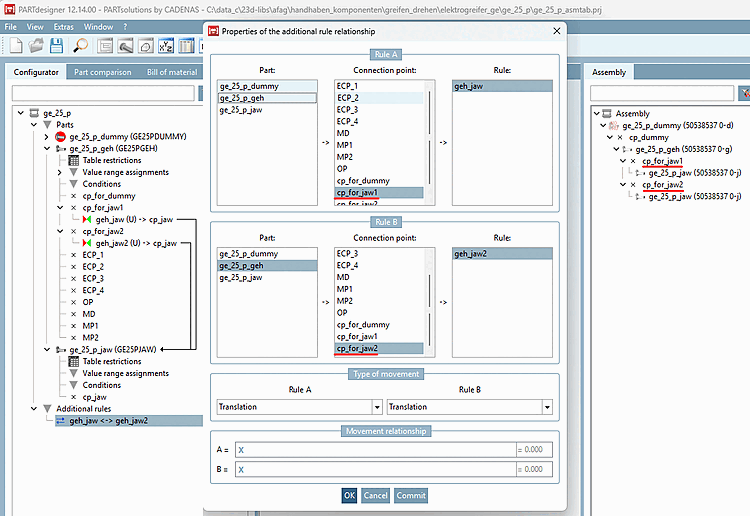
Dans une configuration d'assemblage dans PARTdesigner, ajoutez une relation de règle supplémentaire entre deux règles, de manière à ce que le mouvement de la règle A soit lié à celui de la règle B .
Pour cela, cliquez avec le bouton droit de la souris sur l'entrée « Règles supplémentaires [Additional rules] », puis sur « Ajouter une relation de règle supplémentaire » . [Add an additional rule relationship]
-> La fenêtre de dialogue « Propriétés » de la relation de règle supplémentaire [Properties of the additional rule relationship] s'ouvre.
Définissez la règle [Rule] souhaitée dans la règle A [Rule A] en sélectionnant le composant [Part] et le point de fixation [Connection point].
Définissez la règle [Rule] souhaitée dans la règle B [Rule B] en sélectionnant le composant [Part] et le point de fixation [Connection point].
Sélectionnez dans le champ « Type de mouvement [Type of movement] » pour la règle A [Rule A] et la règle B [Rule B], respectivement « Translation » ou [Translation] « Rotation » dans la liste déroulante.
Déterminez, dans le cadre du rapport de mouvement [Movement relationship], les formules de A et B, qui doivent être mises en relation.
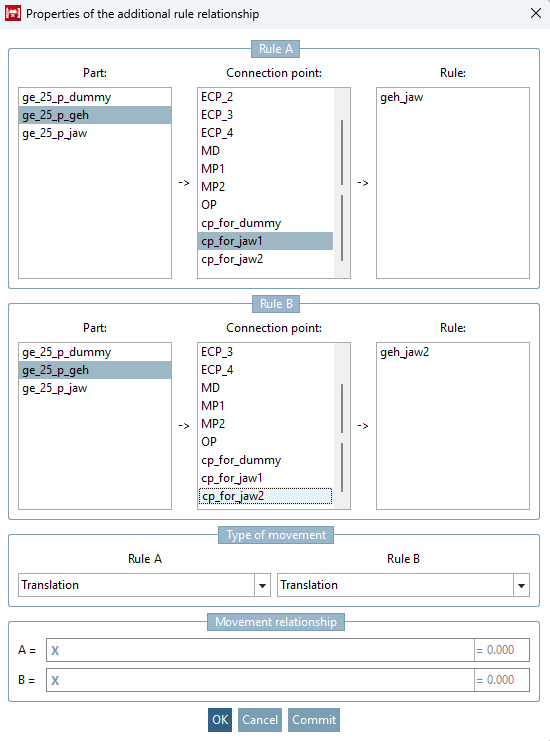
Dans le cas le plus simple, la relation entre A et B est exprimée par deux « X ».
Les formules correspondant à la règle A et à la règle B doivent être des fonctions inverses l'une de l'autre (c'est-à-dire par exemple « X/2 » pour A et « X*2 » pour B).
X correspond à la valeur de translation ou de rotation libre de l'autre règle. Cela signifie que :
C'est la fonction testmeta qui vérifie si ces fonctions sont effectivement des fonctions inverses.
De plus, testmeta vérifie si les valeurs se situent dans les limites minimales et maximales définies pour les règles.
Important: pour l'instant, seule la formule pour B = ... doit être indiquée, car la fonction ne fonctionne actuellement que dans le sens dans lequel l'assemblage est monté . Les mouvements doivent donc être définis de la règle A vers la règle B. Pour calculer B, la valeur de A est nécessaire (celle-ci est disponible dans la formule sous la forme X ).
Dans les formules, il est possible d'utiliser, comme d'habitude, les variables de l'ensemble de l'assemblage au format VARIABLE@PART .
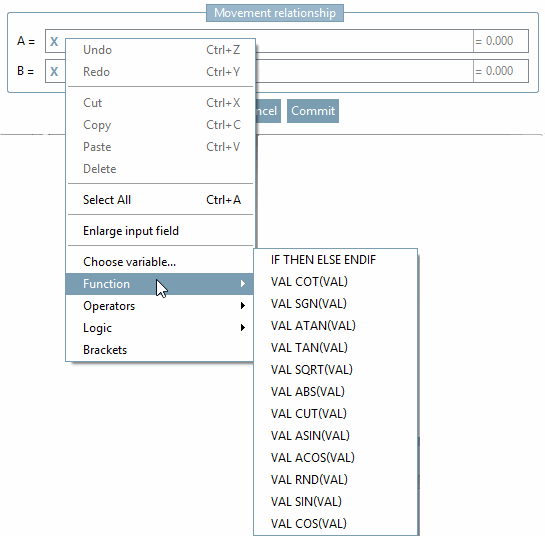
Seul un sous-ensemble des fonctions mathématiques disponibles peut être utilisé dans les formules, par exemple : SIN(X), COS(X), ABS(X), etc.
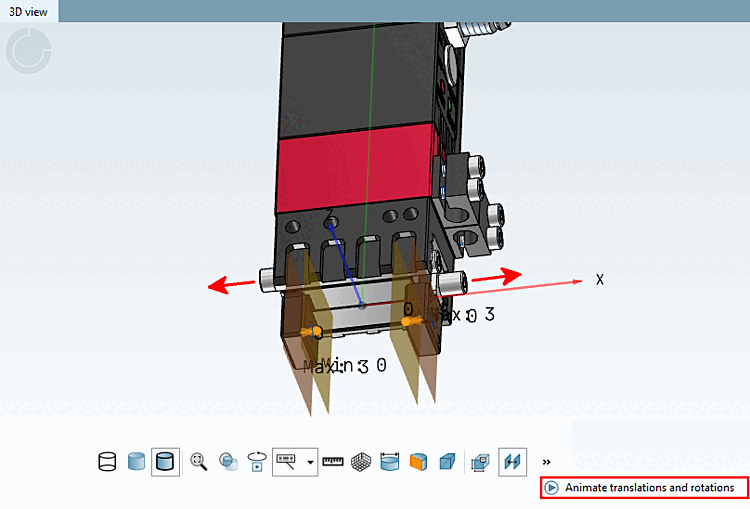
Pour afficher l'animation (actuellement possible uniquement dans PARTdesigner ), cliquez dans la vue 3D sur le bouton « Animer les translations et les rotations [Animate translations and rotations] ». Jusqu'à présent, toutes les translations et rotations des règles étaient affichées les unes après les autres . Désormais, les mouvements liés entre eux par des relations de règles supplémentaires sont exécutés simultanément et animés ensemble .
Grâce à des formules adaptées, il est également possible de modéliser des mouvements complexes, comme par exemple ceux qui se produisent entre le piston et la tige.
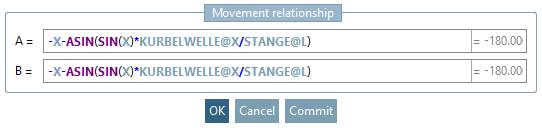
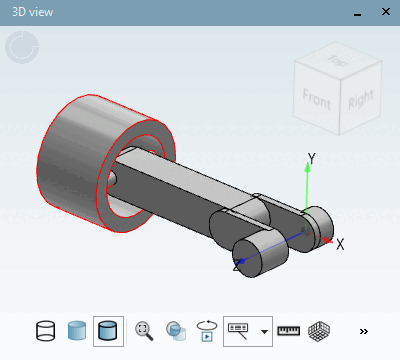
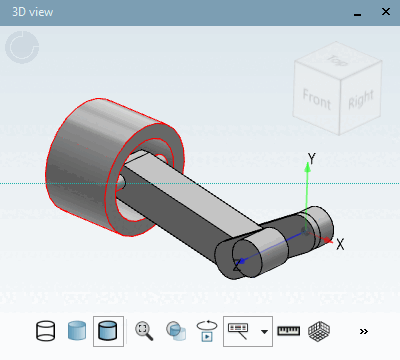
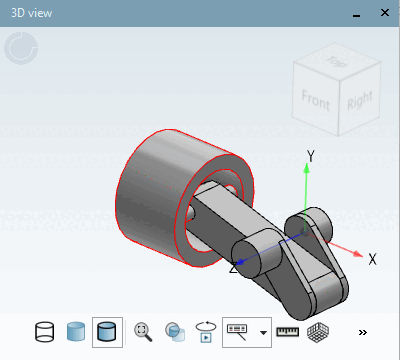
Les relations ne fonctionnent actuellement que dans l'ordre dans lequel l'assemblage a été construit. Pour l'instant, la formule permettant de passer de la règle A à la règle B doit être définie.
Si une rotation et une translation doivent être possibles simultanément au sein d'une même règle (par exemple, pour une vis), vous pouvez définir le rapport entre ces deux types de mouvement à l'aide d'une autoréférence.
Pour ce faire, créez une relation de règle supplémentaire dans laquelle la règle A et la règle B sont identiques.
Le type de mouvement pour la règle A et la règle B doit être défini sur des valeurs différentes (par exemple, rotation et translation).
La formule définit ensuite la relation entre ces deux types de mouvement.
Pour plus de détails, voir Section 7.13.5.8.2, « Ajouter une relation de règle supplémentaire » in eCATALOG 3Dfindit.