
Relazione di regolarità tra due traslazioni/rotazioni
Utilizzando l'opzione " Aggiungi relazione di controllo aggiuntiva [Add an additional rule relationship] " è possibile collegare tra loro più movimenti, in modo che determinati componenti, ad esempio le due ganasce di una pinza, non si muovano in sequenza, ma in modo sincronizzato.
Questa funzionalità consente di definire relazioni complesse, basate su formule, tra traslazioni e rotazioni all’interno degli assiemi e migliora in modo significativo, in particolare, la rappresentazione e la simulazione degli assiemi mobili.
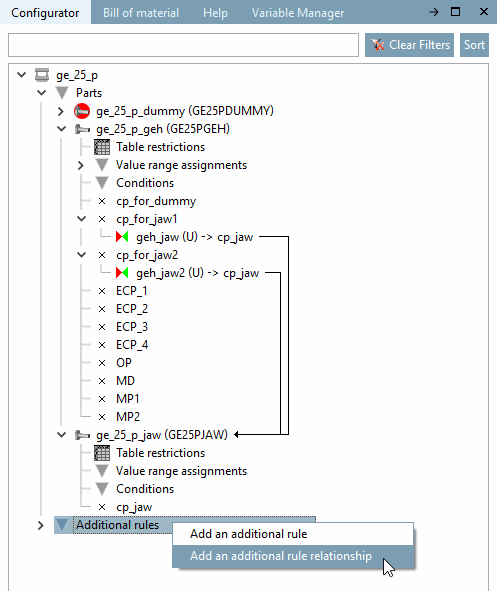
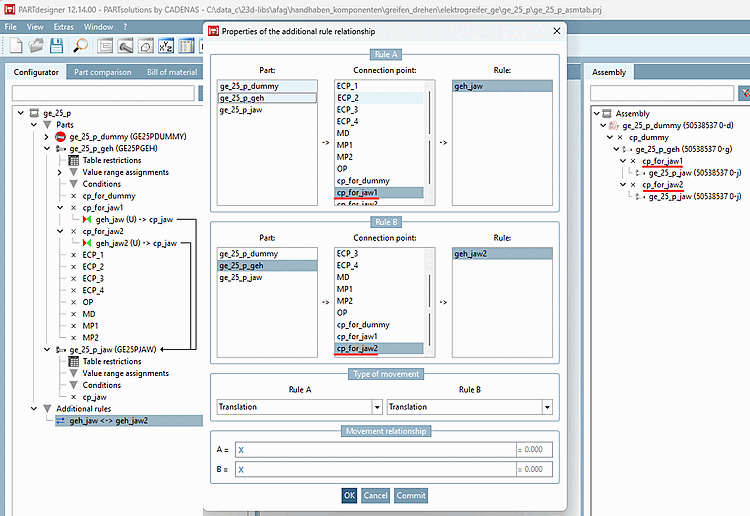
In una configurazione di assiemi in PARTdesigner, aggiungere una relazione aggiuntiva tra due regole, in modo che il movimento della regola A sia collegato al movimento della regola B.
A tal fine, fare clic con il tasto destro del mouse sulla voce " Regole aggiuntive [Additional rules] " e poi su " Aggiungi relazione di regola aggiuntiva" . [Add an additional rule relationship]
-> Si apre la finestra di dialogo "Proprietà" della relazione di regola aggiuntiva [Properties of the additional rule relationship].
Specificare la regola [Rule] desiderata nella regola A [Rule A] selezionando il componente [Part] e il punto di attacco [Connection point].
Selezionare la regola [Rule] desiderata nella regola B [Rule B], scegliendo il componente [Part] e il punto di attacco [Connection point].
Selezionare nel campo "Tipo di movimento [Type of movement] " per la regola A [Rule A] e la regola B [Rule B], rispettivamente, "Traslazione" o [Translation] "Rotazione [Rotation]" dall'elenco a discesa.
Determinare, nell’ambito del rapporto di movimento [Movement relationship], le formule per A e B, che devono essere messe in relazione tra loro.
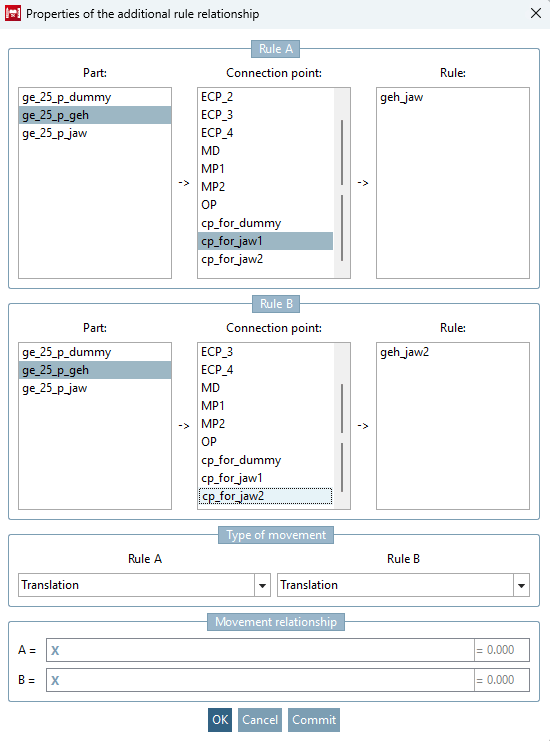
Nel caso più semplice, la relazione tra A e B è espressa da due "X".
Le formule per la regola A e la regola B devono essere reciproche l'una rispetto all'altra (quindi, ad esempio, "X/2" per A e "X*2" per B).
X è il valore libero di traslazione o rotazione dell'altra regola. Ciò significa che:
Se queste funzioni siano effettivamente funzioni inverse viene verificato tramite testmeta.
Inoltre, tramite testmeta viene verificato se i valori rientrano nei limiti minimo e massimo definiti per le regole.
Importante: al momento è necessario specificare solo la formula per B = ..., poiché la funzione attualmente opera solo nella direzione in cui viene assemblato il gruppo. I movimenti devono quindi essere definiti dalla regola A alla regola B. Per calcolare B è necessario il valore di A (che nella formula è indicato come X ).
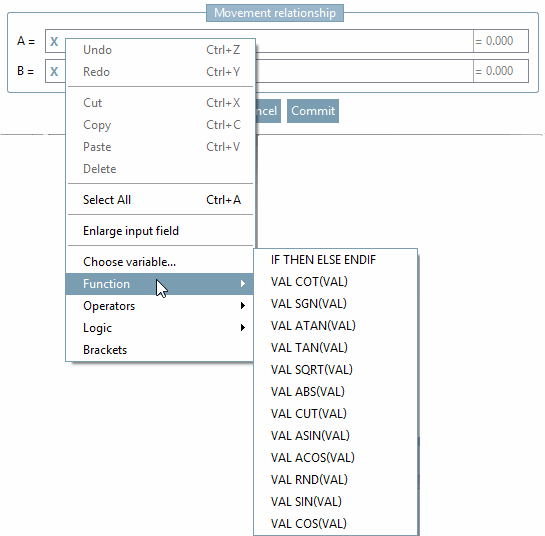
Nelle formule è possibile utilizzare, come di consueto, le variabili dell'intero assieme nel formato VARIABLE@PART .
Nelle formule è possibile utilizzare solo un sottoinsieme delle funzioni matematiche disponibili, ad esempio: SIN(X), COS(X), ABS(X), ecc.
Per visualizzare l'animazione (attualmente possibile solo in PARTdesigner ), fare clic nella vista 3D sul pulsante "Anima traslazioni e rotazioni [Animate translations and rotations]". Finora tutte le traslazioni e le rotazioni delle regole venivano visualizzate in sequenza . Ora i movimenti collegati tra loro tramite relazioni aggiuntive tra le regole vengono eseguiti contemporaneamente e animati insieme .
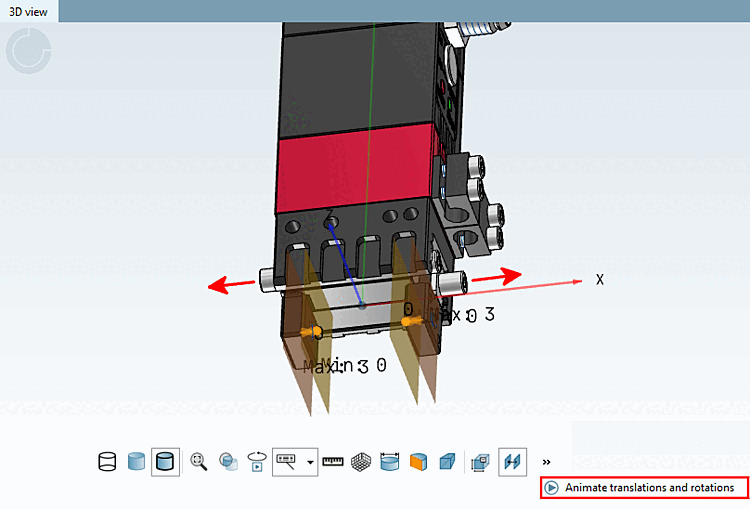
Con formule adeguate è possibile rappresentare anche movimenti complessi, come ad esempio quelli tra pistone e stelo.
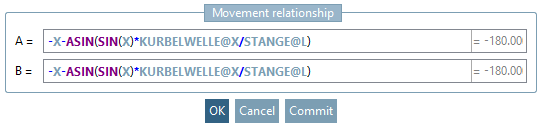
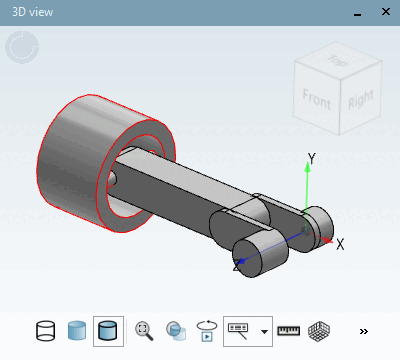
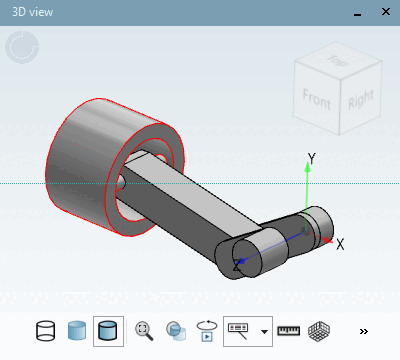
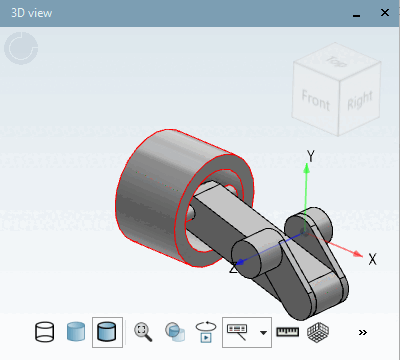
Le relazioni funzionano attualmente solo nell'ordine in cui è stato creato il gruppo. Al momento è necessario definire la formula per il passaggio dalla regola A alla regola B .
Se all’interno di una regola si desidera che siano possibili contemporaneamente una rotazione e una traslazione (ad esempio nel caso di una vite), è possibile definire il rapporto tra questi due tipi di movimento tramite un riferimento a se stesso.
A tal fine creare una relazione di regola aggiuntiva in cui la regola A e la regola B siano identiche.
Il tipo di movimento per la regola A e la regola B deve essere impostato su valori diversi (ad es. rotazione e traslazione).
La formula definisce quindi il rapporto tra questi due tipi di movimento.